

Первый орбитальный запуск новой ракеты запланирован на 2027 год, а её система возвращения первой ступени повторяет концепцию SpaceX Starship
 Испытания идут по плану
Китайская компания Cosmoleap завершила статические испытания приборного отсека второй ступени Yueqian-1.
Проверки подтвердили соответствие прочности, жёсткости и устойчивости конструкции расчётным параметрам.
 Конструкция проходит новые проверки
Во время испытаний специалисты воспроизвели нагрузки при работе обеих ступеней, транспортировке и наземных операциях.
Полученные результаты практически полностью совпали с расчётными значениями разработчиков.
 Ракету уже проверяли комплексно
Ранее Yueqian-1 прошла калибровку двигателя второй ступени, испытания метановой системы и проверки силовой установки на вибрации и механические нагрузки.
Следующий важный этап для проекта — подготовка к первому орбитальному запуску в 2027 году.
 Первую ступень будут ловить «палочками»
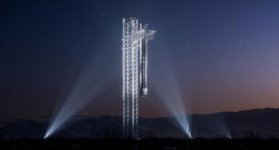
После возвращения первая ступень должна садиться прямо на стартовую башню, где её перехватят механические захваты.
По концепции эта система похожа на используемый SpaceX подход с Starship, а Cosmoleap называет Yueqian-1 первым китайским проектом жидкостной многоразовой ракеты с подобной схемой.
 Зачем нужна такая посадка
Отказ от посадочных опор позволяет уменьшить массу ракеты и освободить её под дополнительную полезную нагрузку.
Захват башней также должен снизить ударные нагрузки, увеличить ресурс ступени и избежать воздействия отражённой от земли реактивной струи.
 Вторую ступень делают легче
Инженеры оптимизировали силовую схему приборного отсека и сократили количество и сечение несущих элементов.
В некоторых узлах крепления оборудования используются композитные материалы, которые одновременно снижают массу и передачу вибраций на электронику.
 Молодая китайская компания
Dahang Yueqian появилась в феврале 2024 года и занимается разработкой средних и тяжёлых многоразовых ракет.
В проектах компании используются интеллектуальное управление и наземный захват возвращаемых ступеней.
Как думаете, сможет ли Yueqian-1 успешно реализовать посадку первой ступени с помощью захватов уже во время первых испытательных запусков?